Как рассчитать обороты асинхронного двигателя? Формулы и примеры
2026-09-10
- Как рассчитать обороты асинхронного двигателя: прямой ответ и физика процесса
- Фундаментальная формула и влияние количества полюсов
- Учет скольжения: разница между теорией и реальностью
- Влияние частоты и напряжения: работа с частотными преобразователями
- Методы измерения реальной скорости на объекте
- Типичные ошибки при расчете и подборе двигателей
- Специфика рынка и стандарты: на что обращать внимание при закупке
- Часто задаваемые вопросы
- Заключение и следующие шаги
Как рассчитать обороты асинхронного двигателя: прямой ответ и физика процесса
Синхронная скорость вращения магнитного поля статора определяется частотой питающей сети и количеством пар полюсов обмотки. Для стандартной промышленной сети 50 Гц базовые значения составляют 3000, 1500, 1000 или 750 об/мин. Реальная скорость ротора всегда ниже синхронной на величину скольжения, которая обычно находится в диапазоне 2–5% для двигателей общего назначения. Чтобы получить точное значение рабочих оборотов, необходимо умножить синхронную скорость на коэффициент (1 – s), где s — относительное скольжение.
В нашей инженерной практике мы часто сталкиваемся с ситуацией, когда заказчики выбирают двигатель, ориентируясь только на паспортную мощность, игнорируя реальную скорость под нагрузкой. Это приводит к несоответствию передаточных чисел редукторов и снижению эффективности всей производственной линии. Понимание того, как рассчитать обороты асинхронного двигателя, критически важно не только на этапе проектирования, но и при диагностике неисправностей. Если вы видите отклонение скорости более чем на 10% от номинала без изменения нагрузки, это верный признак проблем с питанием или механической частью.
Далее мы разберем формулы, которые используют инженеры-электрики, и покажем, как частотные преобразователи меняют правила игры. Мы не будем пересказывать учебники по теоретической электротехнике, а дадим прикладные инструменты для расчетов, которые можно применить прямо сейчас на производстве.
Фундаментальная формула и влияние количества полюсов
Основой любого расчета является зависимость между частотой переменного тока и конструкцией статора. Магнитное поле в статоре вращается с синхронной скоростью ($n_s$), которая вычисляется по следующей формуле:
ns = (60 × f) / p
Где:
f — частота питающей сети в Герцах (Гц). В России и большинстве стран Европы это 50 Гц, в США и некоторых других странах — 60 Гц.
p — количество пар полюсов обмотки статора. Важно не путать с общим числом полюсов. Если в документации указано “4 полюса”, то p = 2.
Давайте рассмотрим конкретные примеры для сети 50 Гц, так как это наиболее распространенный стандарт для оборудования, поставляемого на рынки СНГ и ЕАЭС.
| Количество полюсов (2p) | Число пар полюсов (p) | Синхронная скорость (ns), об/мин | Типичное применение |
|---|---|---|---|
| 2 | 1 | 3000 | Центробежные насосы, вентиляторы высокой производительности, шпиндели |
| 4 | 2 | 1500 | Конвейеры, компрессоры, станки общего назначения (самый массовый тип) |
| 6 | 3 | 1000 | Тяжелые мешалки, дробилки, оборудование с высоким пусковым моментом |
| 8 | 4 | 750 | Экструдеры, крупные мельницы, тихоходные механизмы |
Обратите внимание: синхронная скорость — это идеализированная величина. Ротор асинхронного двигателя никогда не достигает этой скорости. Если бы он вращался со скоростью магнитного поля, исчезло бы скольжение, индуцированный ток в роторе стал бы равным нулю, и крутящий момент пропал бы. Двигатель просто остановился бы. Поэтому ротор всегда “отстает” от поля.
При выборе двигателя для конкретного механизма, например, для привода конвейерной ленты, знание числа полюсов позволяет сразу отсеять неподходящие варианты. Если вам нужна скорость около 1450 об/мин, нет смысла рассматривать двухполюсный двигатель с редуктором, если четырехполюсный справится с задачей напрямую или с меньшим передаточным числом. Это снижает стоимость системы и повышает её надежность за счет уменьшения количества механических передач.
Почему количество полюсов фиксировано?
Число полюсов закладывается при намотке статора на заводе-изготовителе. Вы не можете изменить его в процессе эксплуатации без перемотки двигателя. Это жесткий конструктивный параметр. Именно поэтому для плавного регулирования скорости в традиционных схемах использовались многоскоростные двигатели (например, схемы Даландера), где путем переключения обмоток менялось число пар полюсов. Однако сегодня этот подход вытесняется частотными преобразователями, о которых мы поговорим ниже.
Для закупщиков и инженеров важно помнить: двигатель с большим числом полюсов обычно имеет больший диаметр и массу при той же мощности, но обеспечивает более высокий пусковой момент. Если ваше оборудование работает в тяжелых условиях пуска, стоит обратить внимание на 6- или 8-полюсные модификации, даже если они дороже.
Учет скольжения: разница между теорией и реальностью
Скольжение (s) — это ключевой параметр, отличающий асинхронный двигатель от синхронного. Оно показывает, насколько процентов скорость ротора отстает от скорости вращения магнитного поля. Формула скольжения выглядит так:
s = (ns – n) / ns
Где:
ns — синхронная скорость (об/мин).
n — фактическая скорость ротора (об/мин).
Отсюда мы можем вывести формулу для расчета реальной скорости:
n = ns × (1 – s)
Величина скольжения не является постоянной. Она зависит от нагрузки на валу двигателя. При холостом ходе скольжение минимально (0,5–1%), так как двигателю нужно преодолеть только собственное трение и вентиляционные потери. При номинальной нагрузке скольжение возрастает до значений, указанных в паспорте (обычно 2–4% для средних и мощных двигателей, до 5–7% для маломощных).
Практический пример расчета
Рассмотрим стандартный четырехполюсный двигатель (2p=4, p=2), подключенный к сети 50 Гц. В паспорте указано номинальное скольжение 4% (или 0,04) при полной нагрузке.
- Вычисляем синхронную скорость: ns = (60 × 50) / 2 = 1500 об/мин.
- Рассчитываем реальную скорость при полной нагрузке: n = 1500 × (1 – 0,04) = 1500 × 0,96 = 1440 об/мин.
Именно значение 1440 об/мин вы увидите на шильдике двигателя как номинальную частоту вращения. Если вы подключите этот двигатель к нагрузке, которая требует меньшего момента, чем номинальный, скольжение уменьшится. Например, при половине нагрузки скольжение может упасть до 2%, и скорость вырастет до 1470 об/мин. Это важное свойство асинхронных двигателей: они саморегулируются в определенных пределах.
Однако, если нагрузка превышает номинальную, скольжение резко возрастает. Если двигатель начинает “проскальзывать” слишком сильно (например, скорость падает до 1300 об/мин при номинале 1440), ток в обмотках лавинообразно растет. Это приводит к перегреву и срабатыванию тепловой защиты. В нашей практике был случай, когда клиент жаловался на постоянные отключения нового двигателя. Выяснилось, что механическая часть транспортера была заклинена подшипником, что создавало перегрузку. Скольжение выросло до критических значений, ток превысил номинал в 3 раза, и защита честно отработала. Понимание связи между скоростью и нагрузкой помогло быстро локализовать проблему.
Критическое скольжение
Существует понятие критического скольжения ($s_{кр}$). Это точка, в которой двигатель развивает максимальный (перегрузочный) момент. Если нагрузка потребует момента больше максимального, двигатель остановится (“опрокинется”). Для обычных двигателей критическое скольжение составляет 10–20%. Рабочая зона всегда находится в области малых скольжений (до 5%), где характеристика жесткая и стабильная.
При подборе оборудования всегда оставляйте запас по мощности 10–15%. Это гарантирует, что рабочее скольжение останется в безопасной зоне, а двигатель не будет работать на пределе своих возможностей, что продлит срок службы изоляции и подшипников.
Влияние частоты и напряжения: работа с частотными преобразователями
Современная промышленность все чаще использует частотно-регулируемые приводы (ЧРП или VFD). Они позволяют менять частоту питающего напряжения ($f$), что дает возможность плавно регулировать скорость вращения двигателя в широком диапазоне. Формула $n_s = 60f / p$ остается справедливой, но теперь $f$ — это переменная величина, которую задает пользователь.
Если вы понижаете частоту с 50 Гц до 25 Гц, синхронная скорость четырехполюсного двигателя упадет с 1500 до 750 об/мин. Реальная скорость также уменьшится пропорционально. Это открывает огромные возможности для энергосбережения, особенно в насосных и вентиляторных установках, где потребность в потоке меняется во времени.
Закон U/f и проблемы на низких скоростях
Простое снижение частоты недостаточно. Чтобы магнитный поток в двигателе оставался постоянным и двигатель не терял момент, необходимо одновременно снижать и напряжение питания. Это соотношение называется законом U/f (вольт-герцовая характеристика). Большинство современных ЧРП поддерживают эту зависимость автоматически.
Однако здесь есть подводные камни. На очень низких частотах (ниже 10–15 Гц) падение напряжения на активном сопротивлении статора становится значительным по сравнению с индуктивным сопротивлением. Магнитный поток ослабевает, и момент двигателя падает. Для компенсации этого эффекта ЧРП используют функцию boost (подъем напряжения) или векторное управление.
Векторное управление позволяет точно контролировать не только скорость, но и момент двигателя, разделяя токи намагничивания и создания момента. Это дает возможность получать полный номинальный момент даже на нулевой скорости (в режиме удержания). Для задач, требующих высокой динамики (лифты, краны, намотчики), векторное управление является стандартом.
Ограничения при повышении частоты
Можно ли увеличить скорость выше номинальной? Да, повысив частоту до 60, 80 или даже 100 Гц. Но здесь вступают в силу механические ограничения:
- Подшипники: Стандартные подшипники могут не выдержать высоких скоростей из-за центробежных сил и нагрева смазки.
- Балансировка ротора: Роторы обычных двигателей балансируются для работы до 3000–3600 об/мин. Превышение этой скорости может вызвать вибрацию и разрушение двигателя.
- Охлаждение: Если двигатель имеет собственный вентилятор на валу, то при снижении скорости охлаждение ухудшается. При повышении скорости выше номинальной вентилятор работает эффективнее, но растут аэродинамические шумы и потери.
Если ваша задача требует работы на скоростях выше 3000 об/мин, необходимо использовать специализированные двигатели с усиленной балансировкой и подшипниками качения или скольжения, рассчитанными на высокие обороты. Обычный серийный двигатель, разогнанный до 5000 об/мин, скорее всего, выйдет из строя в течение нескольких часов работы.
Методы измерения реальной скорости на объекте
Расчеты дают теоретическую базу, но на реальном объекте всегда есть отклонения. Напряжение в сети может быть не ровно 380/400 В, частота может “плавать”, нагрузка может быть неравномерной. Поэтому умение измерить реальную скорость — навык обязательный для сервисного инженера.
1. Использование тахометра
Самый простой способ — контактный или бесконтактный тахометр. Бесконтактные оптические тахометры работают по принципу отражения луча от светоотражающей наклейки, закрепленной на валу. Они обеспечивают высокую точность (до 0,05%) и безопасность, так как не требуют контакта с вращающимися частями. Однако для их использования часто требуется остановка оборудования или доступ к валу, что не всегда возможно в непрерывном цикле производства.
2. Анализ спектра тока (MCSA)
Более продвинутый метод, который мы применяем при предиктивном обслуживании, — это анализ моторного тока (Motor Current Signature Analysis). С помощью специального анализатора качества электроэнергии можно снять спектр тока статора. В спектре присутствуют характерные гармоники, связанные со скоростью вращения ротора. Этот метод позволяет оценить скорость и даже диагностировать дефекты ротора (например, обрыв стержней короткозамкнутой обмотки) без остановки двигателя и установки дополнительных датчиков.
3. Датчики обратной связи
Если двигатель оснащен энкодером или тахогенератором, скорость измеряется непосредственно системой управления. Энкодеры выдают импульсы, количество которых пропорционально углу поворота. Современные ЧРП могут работать в замкнутом контуре скорости, используя сигнал от энкодера для коррекции выходной частоты. Это обеспечивает точность поддержания скорости на уровне 0,01%, что недостижимо для систем без обратной связи.
Важно помнить: если вы используете данные с ЧРП для контроля скорости, учитывайте, что ЧРП показывает заданную частоту, а не реальную скорость ротора (если нет энкодера). Реальная скорость может отличаться из-за скольжения. Для точного технологического учета продукции всегда лучше использовать отдельный измерительный узел на выходе механизма, а не полагаться на показания привода.
Типичные ошибки при расчете и подборе двигателей
За годы работы мы выявили ряд системных ошибок, которые допускают проектировщики и закупщики. Избегание этих ловушек сэкономит вам время и деньги.
Ошибка 1: Игнорирование просадки напряжения
Многие считают, что если двигатель рассчитан на 400 В, то он будет выдавать паспортные характеристики при любом напряжении. Это не так. Момент двигателя пропорционален квадрату напряжения ($M sim U^2$). Если напряжение в сети упадет на 10% (до 360 В), момент упадет почти на 20%. Чтобы компенсировать потерю момента и сохранить ту же мощность на валу, двигатель увеличит скольжение, то есть снизит обороты и повысит ток. Это ведет к перегреву. Всегда проверяйте реальное напряжение в точке подключения двигателя под нагрузкой.
Ошибка 2: Путаница между мощностью и моментом
Часто слышим вопрос: “Какой двигатель взять, чтобы крутить быстрее?” Мощность ($P$) связана со скоростью ($n$) и моментом ($M$) формулой: $P = M times n / 9550$. При снижении скорости (например, через редуктор или ЧРП) момент может оставаться постоянным, но мощность будет падать пропорционально скорости. Если вы подбираете двигатель для низкооборотистого механизма, вам важен именно момент, а не мощность. Выбор только по киловаттам может привести к тому, что двигатель просто не сможет стронуть нагрузку с места.
Ошибка 3: Неучет температурного режима
Сопротивление обмоток растет с нагревом. Горячий двигатель имеет другие электрические параметры, чем холодный. При длительной работе в жарком цеху (температура выше 40°C) номинальная мощность двигателя должна быть снижена (дерейтинг). Если этого не сделать, двигатель будет работать с большим скольжением и перегреваться еще сильнее, вплоть до теплового пробоя изоляции. Согласно стандарту ГОСТ 15150 (или международному IEC 60034), существуют различные климатические исполнения. Убедитесь, что класс изоляции двигателя (например, F или H) соответствует условиям эксплуатации.
Специфика рынка и стандарты: на что обращать внимание при закупке
При импорте двигателей из Китая или других стран необходимо учитывать соответствие местным стандартам. В России и странах ЕАЭС обязательным является наличие сертификата соответствия ТР ТС (ЕАС). Двигатели должны маркироваться согласно требованиям технических регламентов по электромагнитной совместимости и безопасности низковольтного оборудования.
Ключевые параметры, которые должны быть указаны на шильдике и в паспорте:
- Класс энергоэффективности: IE2, IE3 или IE4. С 2021 года во многих странах вводятся запреты на продажу двигателей классов ниже IE3. Двигатели класса IE3 имеют более качественные материалы (медь вместо алюминия в роторе, лучшая сталь), что снижает потери и нагрев, но делает их дороже.
- Режим работы (S1–S10): Большинство двигателей имеют режим S1 (продолжительный). Если ваш механизм работает в кратковременном или повторно-кратковременном режиме (краны, лифты), нужен двигатель соответствующего режима (например, S3 или S4), иначе он сгорит от частых пусков.
- Степень защиты IP: IP55 является стандартом для промышленных условий. IP23 подходит только для сухих чистых помещений.
Мы рекомендуем запрашивать у поставщика не только каталог, но и кривые моментов (speed-torque curves). Эти графики показывают, как меняется момент двигателя от нуля до максимальной скорости. Только по этим графикам можно убедиться, что двигатель пройдет переходные процессы при пуске вашего конкретного механизма.
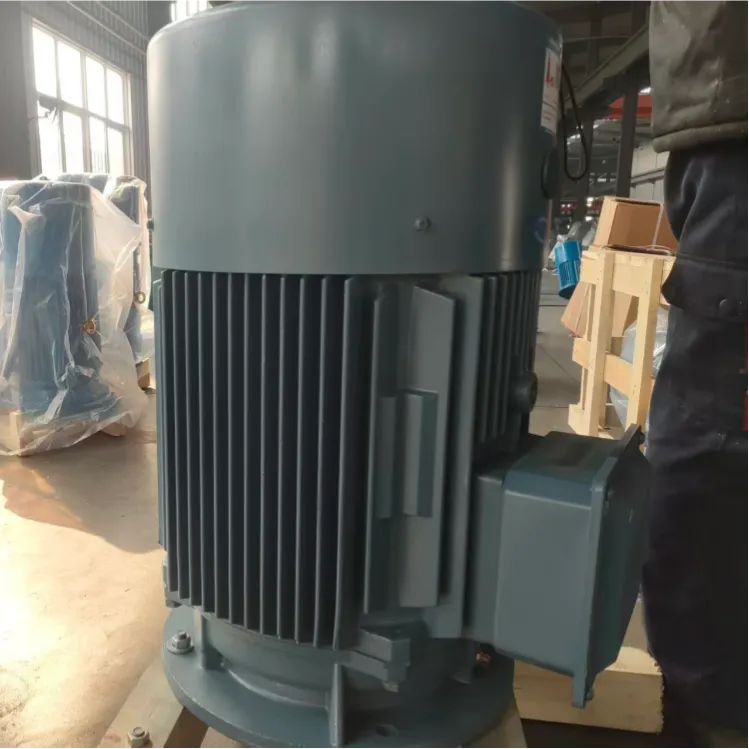
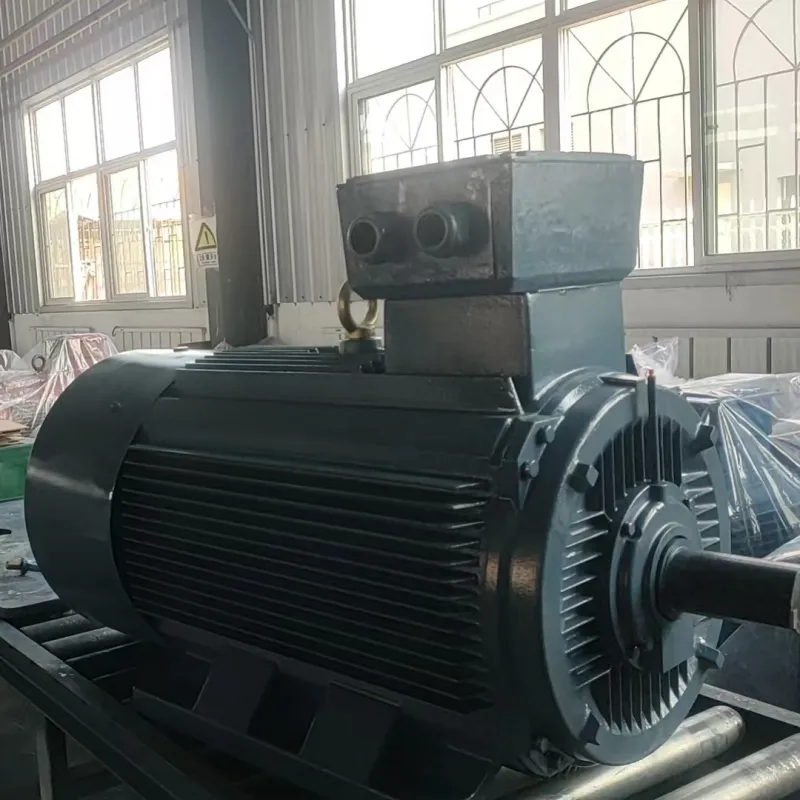
Выбор надежного производителя играет решающую роль в обеспечении заявленных характеристик. Например, продукция ООО «Даньдун Хуанхай Электродвигатель» демонстрирует, как современный подход к производству влияет на качество. Расположенное в зоне экономического развития города Дунган (Китай), это предприятие объединяет полный цикл: от научных исследований и проектирования до серийного выпуска и сервисной поддержки. Компания специализируется на трехфазных асинхронных двигателях, обеспечивая решения как для внутреннего рынка КНР, так и для международных поставок, включая страны СНГ.
Особое внимание в компании уделяется энергоэффективности и специализированным задачам. В ассортименте представлены двигатели сверхвысокой эффективности классов IE4 (серия YE4) и IE5 (серия YE5), что напрямую влияет на снижение эксплуатационных расходов. Для сложных условий эксплуатации предлагаются взрывозащищенные модели серии YBX4, двигатели с электромагнитным тормозом (YEP) и частотно-регулируемые версии (YBBP, YVF). Мощности от 4 до 160 кВт позволяют закрывать потребности различных отраслей: от машиностроения и металлургии до нефтегазового сектора и портовой логистики.
Надежность таких решений подтверждается строгой системой контроля. Производственная база площадью 66 000 м² оснащена более чем 370 единицами современного оборудования, а каждый двигатель перед отгрузкой проходит комплекс испытаний: на изоляцию, холостой ход, нагрузку, нагрев, вибрацию и акустику. Сертификация по ISO 9001 и членство в профильных ассоциациях гарантируют, что заявленные в паспорте параметры скольжения и скорости будут соответствовать реальности в условиях длительной эксплуатации.
Часто задаваемые вопросы
Можно ли изменить количество оборотов двигателя без частотного преобразователя?
Да, но ограниченно. Для двухскоростных двигателей используется переключение обмоток (схема Даландера), что позволяет получить две фиксированные скорости (например, 1500/3000 об/мин). Также можно использовать механические вариаторы или редукторы с несколькими передачами. Однако плавное регулирование в широком диапазоне возможно только с помощью ЧРП или двигателей постоянного тока (которые сейчас применяются реже).
Почему реальные обороты двигателя меньше тех, что написаны на шильдике?
На шильдике указана номинальная скорость при полной номинальной нагрузке. Если ваш двигатель недогружен, он будет вращаться быстрее (ближе к синхронной скорости). Если перегружен — медленнее. Также причиной может быть пониженное напряжение сети или повышенная частота сети (если частота выше 50 Гц, скорость растет, и наоборот). Проверьте нагрузку на валу и параметры сети.
Влияет ли длина кабеля на обороты двигателя?
Напрямую на синхронную скорость — нет. Но длинный кабель увеличивает падение напряжения. Если напряжение на клеммах двигателя значительно ниже номинального, двигатель будет работать с большим скольжением, чтобы компенсировать потерю момента. Это приведет к снижению реальных оборотов под нагрузкой и перегреву. Для длинных линий (>100 м) необходимо увеличивать сечение кабеля или использовать выходные дроссели на ЧРП.
Как узнать количество полюсов двигателя без разборки?
Самый простой способ — посмотреть на номинальную скорость на шильдике. Если она около 2900–2980 об/мин — это 2 полюса. Около 1440–1480 об/мин — 4 полюса. Около 950–980 об/мин — 6 полюсов. Около 720–740 об/мин — 8 полюсов. Также можно использовать стробоскоп или тахометр для измерения реальной скорости и сопоставить её с таблицей синхронных скоростей.
Заключение и следующие шаги
Расчет оборотов асинхронного двигателя — это не просто академическое упражнение, а основа для правильного подбора оборудования. Понимание связи между частотой, числом полюсов и скольжением позволяет прогнозировать поведение привода в реальных условиях. Мы видим, что переход на регулируемые приводы (ЧРП) дает гибкость, но требует учета дополнительных факторов, таких как охлаждение на низких скоростях и гармонические искажения.
Помните: двигатель — это сердце вашей производственной линии. Ошибка в расчете скорости может стоить простоев и дорогостоящего ремонта. Всегда проверяйте соответствие характеристик двигателя реальной нагрузке и условиям сети. Используйте данные производителей, подтверждайте их независимыми измерениями и не экономьте на качестве диагностики.
Если вы столкнулись со сложностями в подборе двигателя для нестандартной задачи или хотите оптимизировать существующий парк оборудования, наши эксперты готовы провести детальный аудит. Мы помогаем клиентам не только поставить оборудование, но и интегрировать его в технологический процесс с максимальной эффективностью.
Подбор асинхронных двигателей по техническим параметрам
Свяжитесь с нами сегодня для консультации по вашему проекту.